Als ingenieur in de Werktuigbouw had ik voor het eerst te maken met Robots in 1986 tijdens een stage in het derde jaar bij Philips Telecommunicatie en Data Systemen Nederland (ook PTI genoemd aan de Anthony Fokkerweg en de Jan van der Heijdenstraat, beide in Hilversum en een Produktie vestiging in Hoorn)
Dit terzijde:
Zoeken in een browser om eens achteruit te kijken levert dan het volgende resultaat:
www.nsnlookup.com › cage › he063Philips Telecommunicatie En Data (CAGE Code HE063)
HE063 is the unique identifier used by NATO Organizations to reference the physical entity known as Philips Telecommunicatie En Data Systemen Nederland B.V. located at Jan Van Der…
Ik werkte eerst aan een stukje software voor een Indexering van Boeken en dokumenten, later kreeg ik de opdracht om een van de vijf vingers van de Atlas Copco ‘Pendelrobot’ ,te ontwikkelen in de Supply Chain van Philips Business Telefonie. De Atlas Robot stond aan de Jan van der Heijdenstraat in Hilversum, kon met zijn 5 vingers verschillende taken uitvoeren in en om de printplaten die in de Business Telecom Telefooncentrales konden worden ingezet.
Prinplaten (PCBoards) bestaan uit verschillende lagen, ik herinner me dat we 14 laags Boards gebruikten.
Op die Boards ontwikkelde in de Engineering (Werktuigbouw en Electronica, werkten met geavanceerde CAD software waarmee de layout over 14 lagen kon worden ontwikkeld. Bijvoorbeeld de bescherming tegen invloeden uit de atmosfeer die voor storingen in het signaal zouden zorgen moesten in de 14 lagen worden geintegreerd, met hun layout, moeten dan Electronische/electrische componenten gezet worden alvorens die gefixeerd kunnen worden, hetzij door ze door een loodbad te voeren of om ze in een oven te plaatsen waar de componenten aan de Boards gebakken worden. Je zou het twee fixatie doorgangen kunnen noemen.
In het plaatsen van componenten zijn grofweg drie wegen die in totaal gebuikt kunnen worden om het bord te ‘bestücken’:
-Bestückungsmachine voor weerstanden, etc. (conventionele electronica)
-Surface Mount Device (SMD) geavanceerde kleine componenten die geplakt worden
-Odd Components die manueel meestal door vrouwen handen, maar dus ook sindsdien door Robothanden op de Boards geplaatst konden worden.
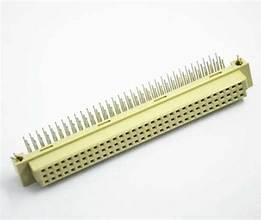
Een van die Odd components was een Connector die per jaar een verbruik had van 125.000 stuks. Het was het verbindingsstuk tussen PCBoard en de kast waarin de Board werd bevestigd. Door de connector-vrouw over de connector-man te drukken.
Mijn Robot-vinger concentreerde zich op de Connector-Vrouw, een hard-plastic deel met daarin koperen frame waarin 96 gaatjes wachten op de 96 pinnetje van het mannetje.
Om de Connector aan het Board te bevestigen zaten er 96 piepkleine gaatjes in het PCBoard waar de 96 bevestigingspunten van de Connector vrouw in gestoken moesten worden. De pennetjes moesten met een precisie van 0,01 mm boven de gaatjes gepositoneerd worden om alle 96 loodpinnetjes door de 96 gaatjes te krijgen.
Bij mensen was dat een slagveld met veel afkeur en daarom de poging om dit met de Atlas Robot uit te proberen.
Met name de G-krachten door de beweging van de arm hadden een effect op de positie van de pinnetjes die van koper waren en bij trillingen ook in trilling kwamen.
Een FMEA analyse en het uiteindelijke resultaat dat er een stijgende produktiviteit te verwachten was van 50% was nog niet genoeg om ook de beslissing te nemen om het door te laten gaan.
Uit de FMEA bleek namelijk dat de wijze van verpakken een dusdanig grote invloed had dat de business case bij 125.000 stuks per jaar onvoldoende was. Dus bleef deze Odd-Component uit handen van de Robot. Wel een mooie leerervaring: business case, inkoop, verpakking, precisie, robotisering, testen van de electrische stromen, productie beslissingen etc.